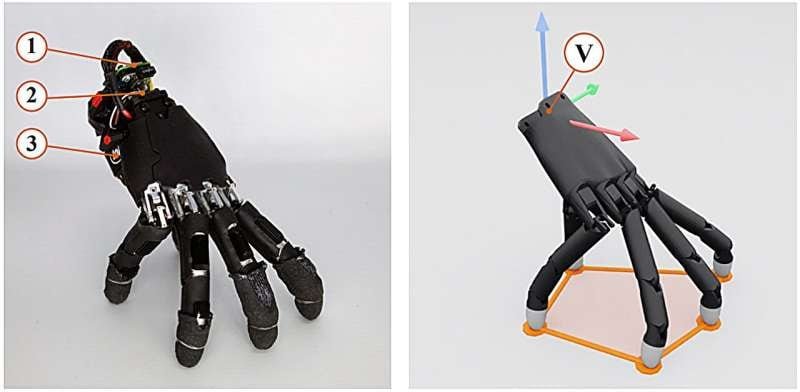
Una mano robótica de forma semejante a la humana logró desplazarse por distintas superficies, pulsar teclas y empujar objetos sin estar unida a un brazo. El prototipo fue creado por investigadores del Laboratorio de Robótica Blanda de ETH Zúrich, en Suiza, a partir de una mano comercial equipada para moverse de forma autónoma.Hasta ahora, los intentos de hacer caminar a estos dispositivos solían recurrir a dedos simétricos. Esa solución facilitaba el avance, aunque se alejaba de la anatomía convencional y de las capacidades necesarias para manipular objetos cotidianos.El avance fue descripto en una prepublicación difundida en el servidor arXiv. El estudio examina cómo una mano con una forma semejante a la humana puede desplazarse y realizar acciones simples por cuenta…
Fuente: ver publicación original.
Fuente: infobae.com